2027年上海复旦中学生冬令营怎么让车自己看见路?星火学堂AI视觉冬令营的感知链条
来源:在职研究生联盟网 时间:2026-11-10 13:41:12
核心要点
让一辆车自己看见路,听起来像自动驾驶公司的事,实际上第一步只是让车认出一个颜色块。星火学堂这门挑战营把这件事拆成采集、识别、判断、执行四步,最后落在模拟道路上的行驶与定点停车。这篇讲清这条感知链条怎么搭起来。
课程页写的项目内容很直接:Python编程、图像处理、AI视觉识别与智能车控制,讲的是机器如何“看见”环境、识别信息并执行任务。
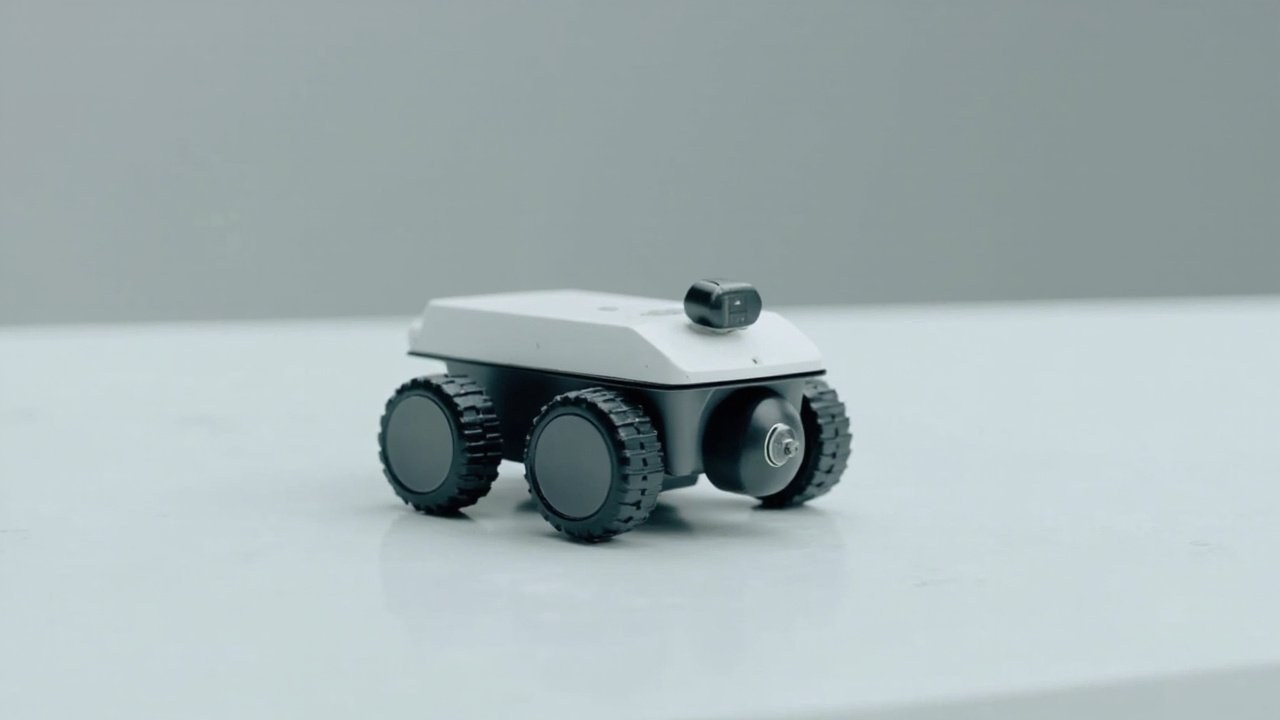
最终任务是搭一台搭载摄像头的轮式智能车,在模拟道路中完成颜色与简易标志识别、行驶控制和定点停车。
第一步:摄像头把世界变成数字
第三天上午的课是从摄像头画面到车辆行动,先认识车体、电机、主控板、摄像头与辅助传感器。从摄像头到行动,中间要过四道关:采集、识别、判断、执行。第一天晚间就能装软件,说明设备兼容问题要在出发前解决。
摄像头拍到的不是“红色”,而是一组像素值,颜色是程序算出来的结论。课程页把这条链写在项目内容第一句,说明它就是整门课的主干。第二天下午参观复旦校园,把课堂与真实的学科环境连起来。
这一步想通了,后面的识别与决策才有落点。第二天的硬件讲解,是为后面能看懂摄像头与主控板打基础。第三天上午讲从摄像头画面到车辆行动,是整条链的理论主干。
第二步:像素、颜色与识别区域
第四天下午专门讲认识像素、颜色与图像识别区域,并完成指定颜色标记识别。第三天上午的概念课把视觉与无人驾驶的关系讲清,下午才动手写代码。
课程页同时要求学生观察光照和距离的影响,这两个变量是视觉系统最现实的不确定性。每一天的内容都不是孤立的,前面缺一块,后面就要补回来。第六天的整合任务,是对前五天所有环节的一次检验。
识别区域的概念很关键:程序只能看它被指定的那块画面。营期结束时,学生应该能说明白:车是怎么从一张图像走到停车这一步的。如果孩子只记住了无人机或机器人这些名词,说明还没走到细节。
第三步:把识别结果变成指令
第五天上午使用预训练视觉模型识别教学用简易标志,并把颜色、标志识别结果与车辆控制联动。能讲清识别区域、判断条件、控制指令三者的关系,才算真正懂了。
识别只是判断,联动才是行动,两者中间是代码。第一步采集、第二步识别、第三步判断、第四步执行,四步缺一不可。
课程页把这一步写在第五天,说明它是整条链的枢纽。课程页把这条链写成项目内容的第一句,等于给整门课定了主线。
第四步:整合与验证
第六天上午整合视觉模块、运动控制与辅助避障功能,实现标志识别、指定路线行驶、定点停车。第三天的视觉入门与第四天的操作,是这条链的前半段。
三个模块任何一个不稳,整台车就跑不完整。第五天的预训练模型解决判断,第六天的整合解决执行。
下午完善课题报告、撰写汇报PPT并做功能测试。能按这四步复述一遍的孩子,才算真的把七天串起来了。
常见问题
Q:真的能做出自动驾驶吗?
A:课程页写的是在模拟道路中完成颜色与简易标志识别、行驶控制与定点停车,属于教学场景下的感知与执行任务。这与真实道路的自动驾驶系统在复杂度和安全要求上完全不同。
Q:用什么编程语言?
A:课程页写明为Python编程,并安排Python基础课程,内容包括变量、运算、条件判断与循环,结合示例理解图像读取和车辆控制程序。
Q:在哪里上课?
A:课程页写的上课地点是上海杨浦·复旦,上课形式为面授班,学制7天6晚。具体安排以机构当期通知与报到须知为准。
Q:营期是什么时候?
A:课程页写明寒假营为2027年2月15日至2月21日。具体安排以机构当期通知与报到须知为准。
Q:学费多少?
A:课程页显示学费9980元,学制7天6晚,面授班。住宿与其他费用是否包含,需向机构确认。具体安排以机构当期通知与报到须知为准。
想了解更详细招生简章、课表和报名咨询电话,请联系:
报名热线:4000616586
联系人:程老师
咨询微信:pxbbaoming
温馨提示:本文内容根据课程内容整理,各模块实际讲授内容由授课老师根据学员情况灵活调整,最终以课堂授课为准。